Qué importa en un LiDAR para SLAM
Un sensor SLAM debe captar el entorno lo bastante bien como para que el robot se localice de forma fiable mientras construye un mapa. El alcance máximo rara vez es lo decisivo. Lo son estos puntos:
- Campo de visión: 360° en horizontal dan a la localización referencias en todas las direcciones. El ángulo vertical decide si el suelo, el techo y los obstáculos en voladizo quedan a la vista.
- Distancia mínima: ¿Hasta qué distancia puede acercarse un objeto antes de que el sensor deje de verlo? En pasillos estrechos y al acoplarse a una estación, cada centímetro cuenta.
- Alcance al 10 % de reflectividad: El dato relevante para superficies oscuras y poco reflectantes, más revelador que el máximo al 80 %.
- IMU integrada: La odometría LiDAR-inercial, como FAST-LIO, fusiona la nube de puntos con datos inerciales. Una IMU integrada simplifica esa fusión de sensores.
- Interfaz, alimentación, peso: Ethernet, una tensión de alimentación acorde con la red de a bordo y unos pocos cientos de gramos facilitan la integración en plataformas pequeñas.
- Driver: Un driver ROS/ROS2 mantenido por el fabricante es lo que le lleva rápidamente a una primera nube de puntos.
- Grado de protección: Los robots de exterior necesitan una carcasa estanca al polvo y al agua; el MID-360 S y el Mid-70 tienen IP67 y Hesai indica IPX7 para el JT128.
¿Qué LiDAR para robótica y SLAM?
Tres sensores de nuestro catálogo cubren los escenarios típicos de la robótica:
| Característica | 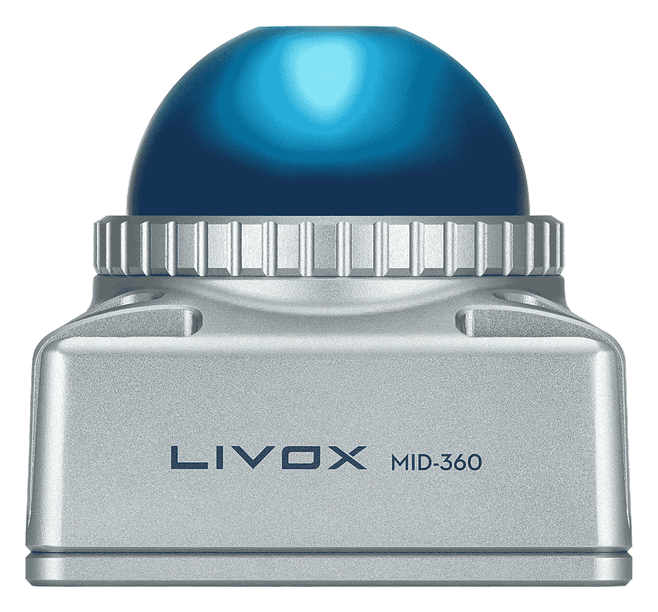 Livox MID-360 SLiDAR de 360° para robótica |
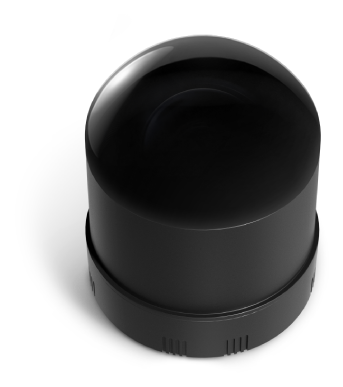 Hesai JT128conector inferior o lateral |
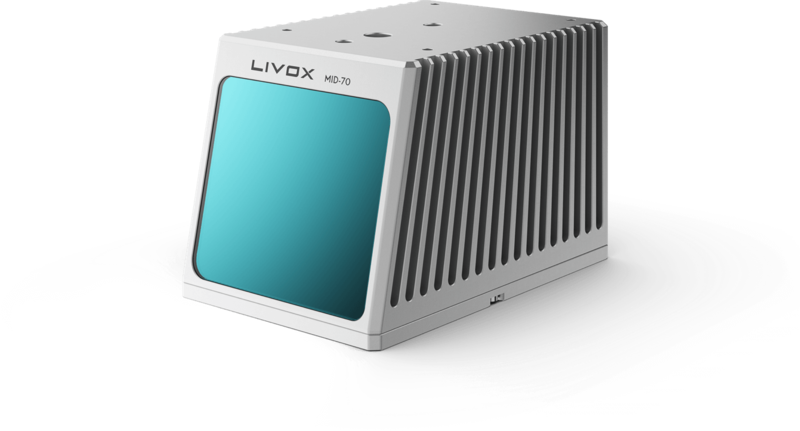 Livox Mid-70corto alcance desde 5 cm |
|---|---|---|---|
| Tarea típica | SLAM, navegación, AMR | captura densa en todo el entorno sin ángulos muertos | corto alcance, autonomía a baja velocidad |
| Campo de visión (H×V) | 360° × 59° | 360° × 189° | 70,4° circular |
| Alcance | 40 m @ 10 % (típico), alcance de corte 100 m | 40 m @ 10 % (máx. 60 m) | 90 m @ 10 % / 260 m @ 80 % |
| Tasa de puntos | 200.000 pts/s | hasta 1.152.000 pts/s | 100.000 pts/s (200.000 en doble retorno) |
| Punto fuerte | IMU integrada, distancia mínima 0,1 m | 128 canales | distancia mínima 0,05 m |
| Peso | 265 g | 265 g | aprox. 580 g |
| Grado de protección | IP67 | IPX7 (según Hesai) | IP67 (sin convertidor ni cables) |
| Driver ROS | livox_ros_driver2 | HesaiLidar_ROS_2.0 | livox_ros_driver / livox_ros2_driver |
| Precio (neto) | 605 € | 1.100 € | 1.042 € |
| Disponibilidad | en stock | en stock | existencias limitadas |
| Comprar el Livox MID-360 S → | Conector inferior → Conector lateral → | Comprar el Livox Mid-70 → |
Precios netos, más gastos de envío; sin NIF-IVA válido se aplica el 19 % de IVA alemán. Especificaciones según los datos del fabricante y nuestras páginas de producto. Datos a noviembre de 2026.
Livox MID-360 S: el estándar para SLAM
El MID-360 S reúne en 265 g un campo de visión de 360° × 59°, una distancia mínima de 0,1 m y una IMU integrada. La nube de puntos y los datos de la IMU comparten un único cable Ethernet (100BASE-TX). Funciona con 9–27 V CC y 6,5 W, lo que encaja con las redes de a bordo habituales de 12 V y 24 V. Con una frecuencia de 10 Hz, IP67 y un rango de funcionamiento de −20 °C a +55 °C, está pensado tanto para robots de interior como de exterior.
Hesai JT128: cuando un solo sensor tiene que verlo todo
128 canales, 360° × 189° y hasta 1.152.000 puntos por segundo: el JT128 capta su entorno prácticamente sin ángulos muertos, incluidos objetos delgados y superficies de baja reflectividad. Con 265 g y Ø 62,5 × 73 mm cabe en espacios reducidos. Su alcance de 40 m al 10 % (máx. 60 m) está pensado para trabajar a corta distancia. El sensor se suministra con salida de cable inferior o lateral.
Livox Mid-70: corto alcance desde 5 cm
Con un campo de visión circular de 70,4° y una distancia mínima de 0,05 m, el Mid-70 ve lo que está justo delante del robot, por ejemplo como sensor auxiliar orientado hacia delante. Se alimenta a través del Livox Converter 2.0 (9–30 V CC). Aún nos quedan existencias limitadas de unidades nuevas originales; para nuevos proyectos en serie recomendamos el MID-360 S.
Integración del LiDAR en la práctica: robótica y SLAM
Drivers y SDK
Para el MID-360 S, Livox publica el driver livox_ros_driver2 en GitHub. Se basa en Livox-SDK2 y, según la documentación del proyecto, funciona con ROS Noetic y ROS 2 Foxy, Humble y Jazzy. El MID-360 S tiene sus propios archivos de lanzamiento (rviz_MID360s, msg_MID360s); las direcciones IP y los puertos se definen en un archivo de configuración JSON, que también puede incluir varios LiDAR a la vez. El Mid-70 pertenece a la generación anterior de Livox: utiliza el Livox SDK junto con livox_ros_driver (ROS 1) o livox_ros2_driver (ROS 2). Para el JT128, Hesai ofrece HesaiLidar_ROS_2.0, basado en HesaiLidar_SDK_2.0 y compatible con ROS 1 y ROS 2.
FAST-LIO y otros frameworks SLAM
El extendido framework FAST-LIO incluye una configuración lista para usar para el MID-360 (mid360.yaml, mapping_mid360.launch), y su rama para ROS 2 se basa directamente en livox_ros_driver2. Según la documentación de FAST-LIO, el framework espera el formato de mensaje propio de Livox (CustomMsg) con una marca de tiempo por punto. Por eso, inicie el driver con el archivo de lanzamiento msg_… y no con la variante rviz_…. FAST-LIO también cita el Avia y el Mid-70 entre los sensores compatibles.
Montaje
Deje al sensor una visión despejada. Todo lo que quede dentro del campo de visión (piezas de la carcasa, cables, estructuras) aparece en la nube de puntos y debe filtrarse por software, en FAST-LIO por ejemplo mediante una distancia mínima (el parámetro blind). En el MID-360 S, la altura y la inclinación de montaje deciden qué parte de los 59° de cobertura vertical recae sobre el suelo y sobre los obstáculos. Fije el sensor de forma rígida al chasis: la IMU integrada mide el movimiento del sensor, no el del robot, y un soporte que vibra distorsiona la odometría.