Ce qui compte dans un LiDAR pour le SLAM
Un capteur SLAM doit capter l’environnement assez bien pour que le robot se localise de façon fiable tout en construisant une carte. La portée maximale est rarement décisive. Voici ce qui compte :
- Champ de vision : 360° à l’horizontale donnent à la localisation des repères dans toutes les directions. L’angle vertical décide si le sol, le plafond et les obstacles en surplomb restent visibles.
- Distance minimale : jusqu’à quelle distance un objet peut-il s’approcher avant que le capteur ne le voie plus ? Dans les couloirs étroits et lors de l’accostage à une station, chaque centimètre compte.
- Portée à 10 % de réflectivité : la valeur pertinente pour les surfaces sombres et peu réfléchissantes, plus parlante que le maximum à 80 %.
- IMU intégrée : l’odométrie LiDAR-inertielle, comme FAST-LIO, fusionne le nuage de points avec des données inertielles. Une IMU intégrée simplifie cette fusion de capteurs.
- Interface, alimentation, poids : l’Ethernet, une tension d’alimentation adaptée au réseau de bord et quelques centaines de grammes facilitent l’intégration sur de petites plateformes.
- Pilote : un pilote ROS/ROS2 maintenu par le fabricant vous mène rapidement à un premier nuage de points.
- Indice de protection : les robots d’extérieur ont besoin d’un boîtier étanche à la poussière et à l’eau ; le MID-360 S et le Mid-70 sont IP67, et Hesai indique IPX7 pour le JT128.
Quel LiDAR pour la robotique et le SLAM ?
Trois capteurs de notre gamme couvrent les scénarios typiques de la robotique :
| Caractéristique | 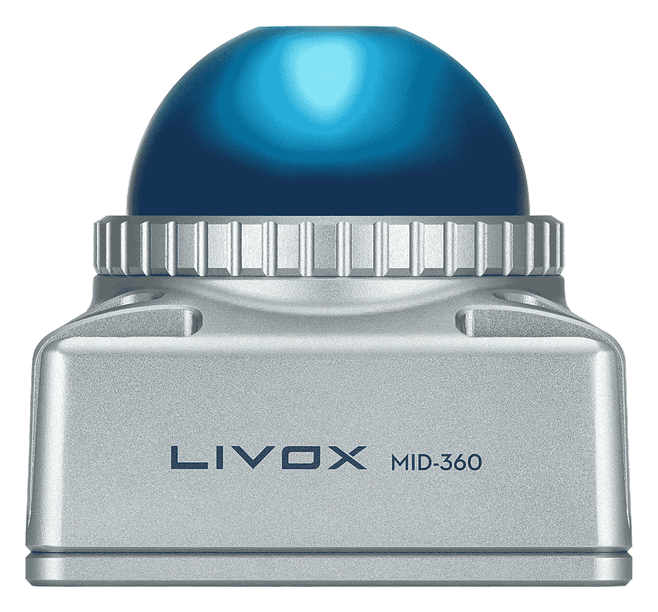 Livox MID-360 SLiDAR 360° pour la robotique |
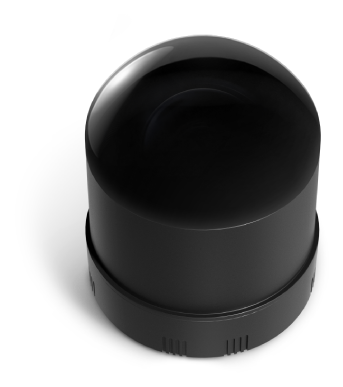 Hesai JT128connecteur en bas ou latéral |
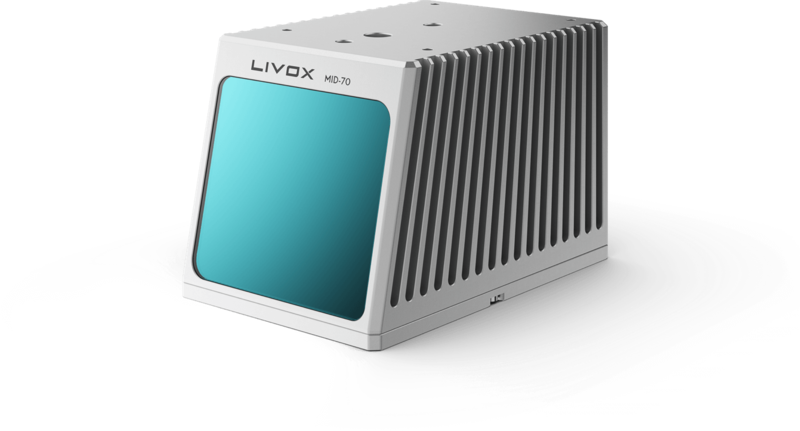 Livox Mid-70courte portée dès 5 cm |
|---|---|---|---|
| Mission type | SLAM, navigation, AMR | capture dense de tout l’environnement, sans angle mort | courte portée, autonomie à basse vitesse |
| Champ de vision (H × V) | 360° × 59° | 360° × 189° | 70,4° circulaire |
| Portée | 40 m @ 10 % (typique), portée de coupure 100 m | 40 m @ 10 % (max. 60 m) | 90 m @ 10 % / 260 m @ 80 % |
| Débit de points | 200 000 pts/s | jusqu’à 1 152 000 pts/s | 100 000 pts/s (200 000 en double retour) |
| Point fort | IMU intégrée, distance minimale 0,1 m | 128 canaux | distance minimale 0,05 m |
| Poids | 265 g | 265 g | env. 580 g |
| Indice de protection | IP67 | IPX7 (selon Hesai) | IP67 (hors convertisseur et câbles) |
| Pilote ROS | livox_ros_driver2 | HesaiLidar_ROS_2.0 | livox_ros_driver / livox_ros2_driver |
| Prix (HT) | 605 € | 1 100 € | 1 042 € |
| Disponibilité | en stock | en stock | stock limité |
| Acheter le Livox MID-360 S → | Acheter le Hesai JT128 (connecteur en bas) → Acheter le Hesai JT128 (connecteur latéral) → | Acheter le Livox Mid-70 → |
Prix hors taxes, frais de port en sus ; sans numéro de TVA intracommunautaire valide, la TVA allemande de 19 % s’applique. Caractéristiques selon les données des fabricants et nos fiches produits. Données : novembre 2026.
Livox MID-360 S : le standard du SLAM
Le MID-360 S réunit dans 265 g un champ de vision de 360° × 59°, une distance minimale de 0,1 m et une IMU intégrée. Le nuage de points et les données IMU partagent un seul câble Ethernet (100BASE-TX). Il fonctionne sous 9–27 V CC et 6,5 W, ce qui convient aux réseaux de bord courants de 12 V et 24 V. Avec une fréquence de 10 Hz, l’IP67 et une plage de fonctionnement de −20 °C à +55 °C, il est conçu aussi bien pour les robots d’intérieur que d’extérieur.
Hesai JT128 : quand un seul capteur doit tout voir
128 canaux, 360° × 189° et jusqu’à 1 152 000 points par seconde : le JT128 capte son environnement pratiquement sans angle mort, y compris les objets fins et les surfaces peu réfléchissantes. Avec 265 g et Ø 62,5 × 73 mm, il trouve sa place dans les espaces exigus. Sa portée de 40 m à 10 % (max. 60 m) est pensée pour le travail à courte distance. Le capteur est livré avec sortie de câble en bas ou latérale.
Livox Mid-70 : la courte portée dès 5 cm
Avec un champ de vision circulaire de 70,4° et une distance minimale de 0,05 m, le Mid-70 voit ce qui se trouve juste devant le robot, par exemple comme capteur d’appoint orienté vers l’avant. Il s’alimente via le Livox Converter 2.0 (9–30 V CC). Il nous reste un stock limité d’appareils neufs d’origine ; pour les nouveaux projets en série, nous recommandons le MID-360 S.
Intégrer un LiDAR en pratique : robotique et SLAM
Pilotes et SDK
Pour le MID-360 S, Livox publie le pilote livox_ros_driver2 sur GitHub. Il repose sur Livox-SDK2 et, d’après la documentation du projet, fonctionne avec ROS Noetic et ROS 2 Foxy, Humble et Jazzy. Le MID-360 S dispose de ses propres fichiers de lancement (rviz_MID360s, msg_MID360s) ; les adresses IP et les ports se définissent dans un fichier de configuration JSON, qui peut aussi regrouper plusieurs LiDAR. Le Mid-70 appartient à la génération précédente de Livox : il utilise le Livox SDK avec livox_ros_driver (ROS 1) ou livox_ros2_driver (ROS 2). Pour le JT128, Hesai propose HesaiLidar_ROS_2.0, basé sur HesaiLidar_SDK_2.0 et compatible ROS 1 et ROS 2.
FAST-LIO et autres frameworks SLAM
Le framework répandu FAST-LIO fournit une configuration prête à l’emploi pour le MID-360 (mid360.yaml, mapping_mid360.launch), et sa branche ROS 2 s’appuie directement sur livox_ros_driver2. D’après la documentation de FAST-LIO, le framework attend le format de message propre à Livox (CustomMsg) avec un horodatage par point. Lancez donc le pilote avec le fichier de lancement msg_… et non avec la variante rviz_…. FAST-LIO cite aussi l’Avia et le Mid-70 parmi les capteurs compatibles.
Montage
Laissez au capteur une vue dégagée. Tout ce qui se trouve dans le champ de vision (éléments du boîtier, câbles, structures) apparaît dans le nuage de points et doit être filtré par logiciel, dans FAST-LIO par exemple via une distance minimale (le paramètre blind). Sur le MID-360 S, la hauteur et l’inclinaison de montage déterminent quelle part des 59° de couverture verticale porte sur le sol et sur les obstacles. Fixez le capteur rigidement au châssis : l’IMU intégrée mesure le mouvement du capteur, pas celui du robot, et un support qui vibre fausse l’odométrie.