O que importa num LiDAR para SLAM
Um sensor de SLAM tem de captar o ambiente com qualidade suficiente para que o robô se localize de forma fiável enquanto constrói um mapa. O alcance máximo raramente é decisivo. Decisivos são estes pontos:
- Campo de visão: 360° na horizontal dão à localização referências em todas as direções. O ângulo vertical decide se o chão, o teto e os obstáculos suspensos ficam à vista.
- Distância mínima: Até que distância se pode aproximar um objeto antes de o sensor deixar de o ver? Em corredores estreitos e na acoplagem, cada centímetro conta.
- Alcance a 10 % de refletividade: O valor relevante para superfícies escuras e pouco refletoras — mais revelador do que o máximo a 80 %.
- IMU incorporada: A odometria LiDAR-inercial, como o FAST-LIO, funde a nuvem de pontos com dados inerciais. Uma IMU integrada simplifica essa fusão de sensores.
- Interface, alimentação, peso: Ethernet, uma tensão de alimentação compatível com a rede de bordo e algumas centenas de gramas facilitam a integração em plataformas pequenas.
- Driver: Um driver ROS/ROS2 mantido pelo fabricante é o que permite chegar rapidamente a uma primeira nuvem de pontos.
- Grau de proteção: Robôs de exterior precisam de uma caixa estanque ao pó e à água; o MID-360 S e o Mid-70 têm classificação IP67 e a Hesai indica IPX7 para o JT128.
Que LiDAR para robótica e SLAM?
Três sensores da nossa gama cobrem os cenários típicos de robótica:
| Característica | 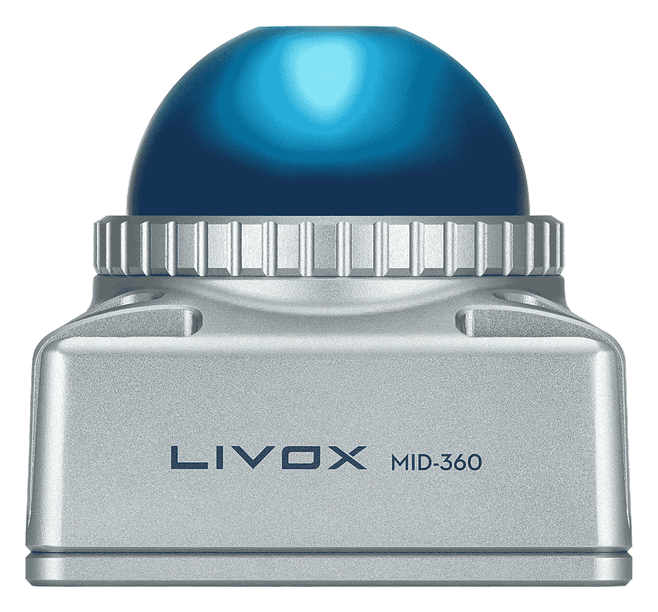 Livox MID-360 SLiDAR 360° para robótica |
 Hesai JT128conector inferior ou lateral |
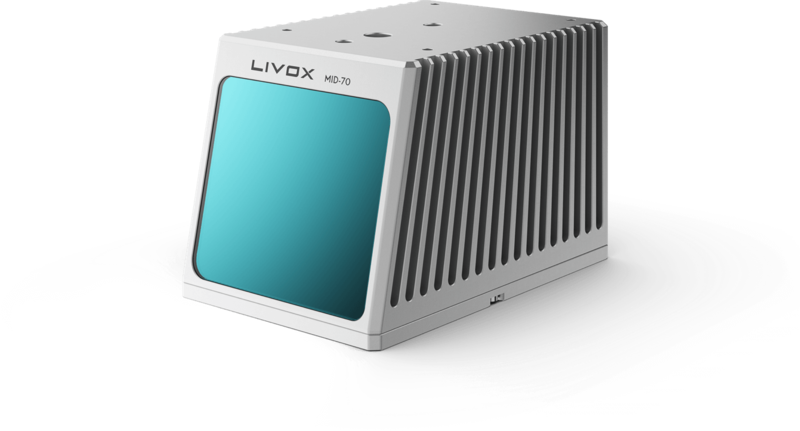 Livox Mid-70curto alcance a partir de 5 cm |
|---|---|---|---|
| Tarefa típica | SLAM, navegação, AMR | captação densa em toda a volta, sem ângulos mortos | curto alcance, autonomia a baixa velocidade |
| Campo de visão (H×V) | 360° × 59° | 360° × 189° | 70,4° circular |
| Alcance | 40 m @ 10 % (típico), alcance de corte de 100 m | 40 m @ 10 % (máx. 60 m) | 90 m @ 10 % / 260 m @ 80 % |
| Taxa de pontos | 200 000 pontos/s | até 1 152 000 pontos/s | 100 000 pontos/s (200 000 em retorno duplo) |
| Destaque | IMU incorporada, distância mínima de 0,1 m | 128 canais | distância mínima de 0,05 m |
| Peso | 265 g | 265 g | aprox. 580 g |
| Grau de proteção | IP67 | IPX7 (segundo a Hesai) | IP67 (excluindo conversor e cabos) |
| Driver ROS | livox_ros_driver2 | HesaiLidar_ROS_2.0 | livox_ros_driver / livox_ros2_driver |
| Preço (sem IVA) | 605 € | 1100 € | 1042 € |
| Disponibilidade | em stock | em stock | stock limitado |
| Comprar o Livox MID-360 S → | Conector inferior → Conector lateral → | Comprar o Livox Mid-70 → |
Preços sem IVA, acrescidos de portes; com NIF intracomunitário válido, a entrega é isenta de IVA, caso contrário acresce o IVA alemão de 19 %. Especificações segundo o fabricante e conforme indicadas nas nossas páginas de produto. Dados de novembro de 2026.
Livox MID-360 S — a referência em SLAM
O MID-360 S combina um campo de visão de 360° × 59°, uma distância mínima de 0,1 m e uma IMU incorporada em 265 g. A nuvem de pontos e os dados da IMU partilham um único cabo Ethernet (100BASE-TX). Funciona a 9–27 V DC com 6,5 W, o que se adequa às redes de bordo habituais de 12 V e 24 V. Com uma frequência de 10 Hz, IP67 e uma gama de funcionamento de −20 °C a +55 °C, foi concebido tanto para robôs de interior como de exterior.
Hesai JT128 — quando um sensor tem de ver tudo
128 canais, 360° × 189° e até 1 152 000 pontos por segundo: o JT128 capta o ambiente praticamente sem ângulos mortos, incluindo objetos finos e superfícies de baixa refletividade. Com 265 g e Ø 62,5 × 73 mm, cabe em espaços apertados. O seu alcance de 40 m a 10 % (máx. 60 m) foi pensado para trabalho a curta distância. O sensor está disponível com saída do cabo na parte inferior ou lateral.
Livox Mid-70 — curto alcance a partir de 5 cm
Com um campo de visão circular de 70,4° e uma distância mínima de 0,05 m, o Mid-70 vê o que está imediatamente à frente do robô, por exemplo como sensor auxiliar frontal. É alimentado através do Livox Converter 2.0 (9–30 V DC). Ainda temos um stock limitado de unidades novas originais; para novos projetos em série recomendamos o MID-360 S.
Integração do LiDAR na prática: robótica e SLAM
Drivers e SDK
Para o MID-360 S, a Livox publica o driver livox_ros_driver2 no GitHub. Baseia-se no Livox-SDK2 e, segundo a documentação do projeto, funciona com ROS Noetic e ROS 2 Foxy, Humble e Jazzy. O MID-360 S tem os seus próprios ficheiros de lançamento (rviz_MID360s, msg_MID360s); os endereços IP e as portas ficam num ficheiro de configuração JSON, que pode também listar vários LiDAR em simultâneo. O Mid-70 pertence à geração Livox mais antiga: usa o Livox SDK juntamente com o livox_ros_driver (ROS 1) ou o livox_ros2_driver (ROS 2). Para o JT128, a Hesai disponibiliza o HesaiLidar_ROS_2.0, baseado no HesaiLidar_SDK_2.0 e compatível com ROS 1 e ROS 2.
FAST-LIO e outros frameworks de SLAM
O popular framework FAST-LIO inclui uma configuração pronta para o MID-360 (mid360.yaml, mapping_mid360.launch), e o seu ramo ROS 2 baseia-se diretamente no livox_ros_driver2. Segundo a documentação do FAST-LIO, o framework espera o formato de mensagem próprio da Livox (CustomMsg) com uma marca temporal por ponto. Por isso, inicie o driver com o ficheiro de lançamento msg_… e não com a variante rviz_…. O FAST-LIO indica também o Avia e o Mid-70 como sensores suportados.
Montagem
Dê ao sensor uma visão desimpedida. Tudo o que estiver no campo de visão — partes da carroçaria, cabos, estruturas — aparece na nuvem de pontos e tem de ser filtrado por software, no FAST-LIO por exemplo através de uma distância mínima (o parâmetro blind). No MID-360 S, a altura e a inclinação de montagem decidem que parte da cobertura vertical de 59° incide sobre o chão e sobre os obstáculos. Fixe o sensor rigidamente ao chassis: a IMU incorporada mede o movimento do sensor, não o do robô, e um suporte que vibra distorce a odometria.